NIGHTJAR
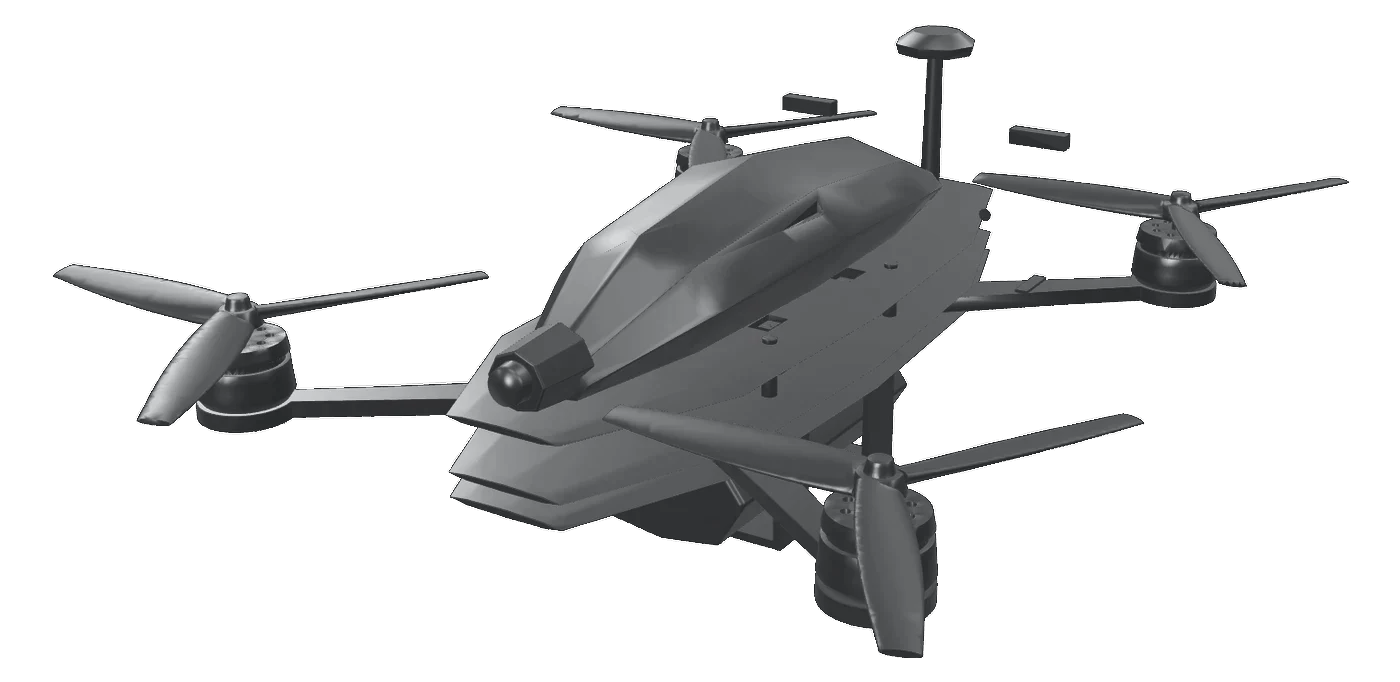
可搭建今天即可搭建:物料成本约 566 英镑,目标悬停 37 分钟,在商用硬件上运行 CUSTOS 自主栈。
- 轴距
- 293 毫米
- 悬停
- 37 分钟目标
- 航程
- 20 公里目标
- 最大起飞重量
- 1.33 千克目标
SDR-001格拉斯哥 · 苏格兰
感知、导航与任务自主,苏格兰制造。
苏格兰设计制造 · 英国随着页面滚动,扫描线沿格伦科山谷推进。扫过之处,山坡化为实测高程。
这是以测绘数据呈现的山谷,主要山峰均已标注。在其上移动即可读取网格坐标与高程。
方向键移动覆盖范围,按住 Shift 移动更远,Home 回到中心,Escape 松开。格伦科 · 三姐妹峰 · 苏格兰,在您的浏览器中实时渲染高程:苏格兰公共部门 LiDAR,OGL v3 · 含 OS 数据 © Crown copyright
探索系统SIDRA 为公共机构、研究人员和产业界打造自主飞行器。它们在GPS失效之处飞行,并遵循航空级标准。监测森林的平台,也能检修风力涡轮机:一套自主技术栈,支撑众多任务。
飞行器依靠自身估计穿越导航拒止环境,对重要目标进行地理定位,然后返航。工作从确定性终止之处开始。
边界即起点。
同一个自主核心 CUSTOS 驱动每一具机体,而每项任务都配有一具按其飞行包线调校的机体。今天是一架可动手搭建的四旋翼,正在研制的是混合动力垂直起降平台,接下来是长航时概念机。
今天即可搭建:物料成本约 566 英镑,目标悬停 37 分钟,在商用硬件上运行 CUSTOS 自主栈。
今天即可搭建:物料成本约 566 英镑,目标悬停 37 分钟,在商用硬件上运行 CUSTOS 自主栈。
子弹形机身、翼身融合、四具升力旋翼加一具推进桨:随处垂直起飞,升空后具备固定翼航程。设计搭载 ASTRUM SPAD 微光阵列(研究阶段),用于入夜后的区域扫掠。
机队中的瞭望塔:一具增程传感平台,用于大范围环境调查、碳核查与洪水廊道测绘。
低噪旋翼与高空对地光学,实现动物从不察觉的高空盘旋。
面对风机叶片与光伏阵列的精确位置保持,在地效湍流中完成微距成像。
抗盐雾加固的超视距转场与结构化调查,适用于有人飞行只能停飞的场合。
在退潮时对红树林修复地块进行重复调查,以多光谱评分指导下一个种植季。
与工程模型完全一致的机体,从轴距到每一颗紧固件。拖动以环视。
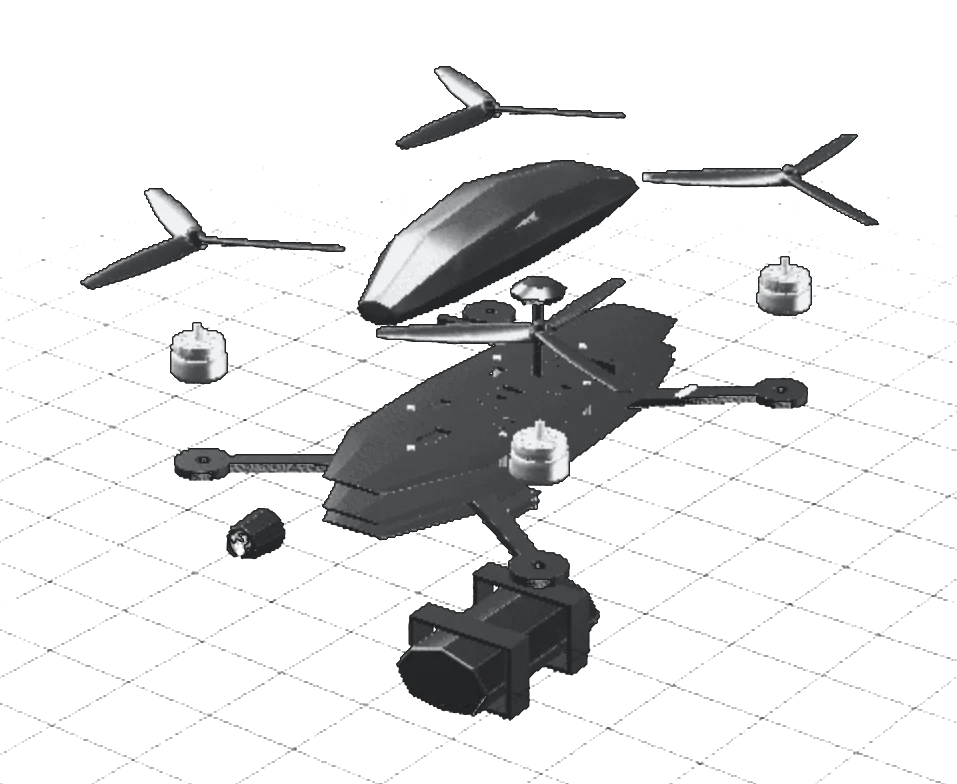
NIGHTJAR 基于商用硬件,设计细化到每个零件号。滚动以将其拆解。NIGHTJAR 基于商用硬件,设计细化到每个零件号。图中将其拆解为七个部件组。
CUSTOS 负责飞行,PRAETOR 负责指挥,IGNIS 负责推进,ASTRUM 负责感知。
无人平台的自主核心。端侧感知、机上推理,在链路降级或拒止环境中保持韧性飞行。机队每架飞行器都运行的守护进程。
地面控制层。从单一地面站完成机队任务指派、遥测汇聚与人在回路上的授权:一名操作员,多架飞行器。
面向航空与海事的清洁推进架构。混合电动与零排放动力,为续航而非噪声设计。
感知层。围绕 SPAD 阵列构建的多光谱对地观测,配备自研标定流水线,为低照度端侧推理调优:光子稀缺的场景在机上读取,无论黄昏还是烟雾之中。
每项任务都配得上一架专属飞行器。
同一个自主核心 CUSTOS 驱动整个机队,但每项任务都由为其任务包线量身打造的机型执行。校准火情位置的环绕轨迹同样能检查风机叶片。平台在变,纪律不变。
巡逻轮流飞完七项。选一项即可固定。


在高风险林区上空的晨昏巡逻线,以热成像读取地面情况。一处阴燃的火源在起火后数分钟内即被定位并上报,此时它仍只是一个班组能处理的范围,而非上千公顷的大火。2025 年英国经历了有记录以来最大规模的野火;2026 年苏格兰出台了国家行动计划。
对一处冰斗做热扫描只需几分钟,而不是绳索队的一个下午,而最关键的出动往往在天黑之后。从救援基地垂直起飞,以固定翼巡航抵达搜索扇区,导航栈在卫星信号微弱的峡谷中依靠自身估计保持定位。
机队的瞭望塔。长航时重复航线飞越修复中的覆被泥炭地,测量再湿润与植被恢复,支撑碳汇核证;洪水上涨时,同一架飞行器沿河道执行超视距飞行,在救援力量还有数小时窗口时测绘出洪水范围。
高空、静音的环绕飞行清点兽群数量,记录迁徙走廊,并为护林员记下封闭区域内的车辆,动物们从未察觉旋翼的声响。
校准目标位置的同一套环绕逻辑也能执行叶片跟随扫描:前缘侵蚀与雷击损伤被精确地理标记到具体叶片站位。在光伏阵列上方,热成像航线在产能曲线暴露问题之前就发现热斑与故障组串。无需绳索队,不浪费停机窗口。
超视距飞行前往平台与变电站,在使有人驾驶飞行停飞的盐雾环境中进行结构化勘测,依靠在 GNSS 信号恶化时依然保持自身估计的导航技术栈。
海湾地区正以数亿株的规模种植红树林。阿联酋的目标是2030年前种植1亿株,阿布扎比已在用无人机播种。总要有人测量哪些幸存下来。低潮期的重复调查为发芽率和存活率打分,为下一轮播种提供依据。
探测仍依赖瞭望塔、路过的人,以及相隔数小时才重访一次的卫星。起火与告警之间的空档,正是一场一个班组就能扑灭的火变成上千公顷大火的地方,NIGHTJAR 正是为巡逻这段空档而造。2025 年是英国有记录以来最严重的火季:卡尔布里奇与达瓦一带烧掉了一万一千公顷,是英国有记录以来最大的一场野火。一年后的 2026 年 7 月,大火从格伦莫尔沿林地向北蔓延,凯恩戈姆国家公园被疏散,爱丁堡市中心的亚瑟王座也在燃烧。那年七月的欧洲大陆上,西班牙、葡萄牙、法国、希腊、意大利与土耳其在六周内的第三轮热浪中燃烧。这块看板上的火疤就是那份记录,每一道都带着自己的日期;热成像标记显示的则是今天仍在燃烧的火点。
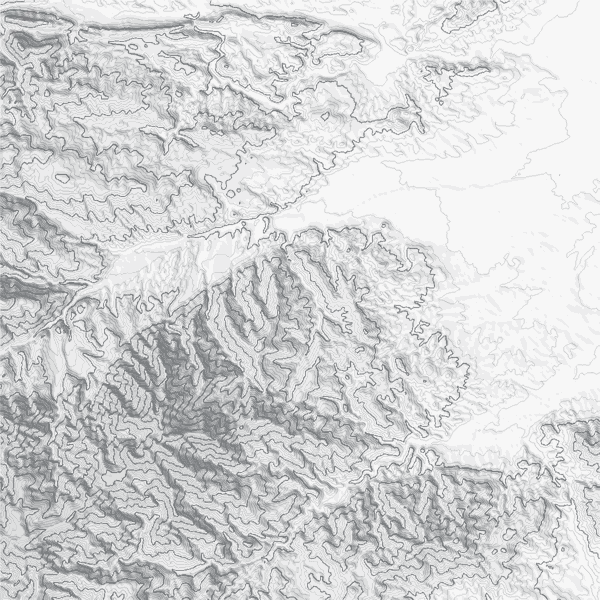 10 公里概念
起伏为每个目标 10 公里范围内最低与最高地面的高差,数据来自 AWS Terrain Tiles(SRTM 与 Copernicus EU-DEM)。
距离从最近的机巢起算。机巢仅为概念。
自由燃烧的火,其规模随无人干预时间的平方增长。十七秒内响应,它还只是五分之一平方米的地面;等到下一次卫星过境的数据处理完毕再响应,它已是 403,599 倍大的火。
NIGHTJAR工程仿真中从起火到告警的用时,巡逻的正是它当时飞越的那片地面。
SATELLITENASA FIRMS 在看到火点的卫星过境后约三小时发布准实时探测结果。
已投入使用exci 60 秒 · Türkiye OGM 2 分钟 · Dryad 3 分钟 · IQ FireWatch 6 分钟 两者之间是已经投入使用的系统,按此顺序:山坡上的 exci 摄像头 AI、土耳其全国森林火灾平均发现时间、带自有无人机的 Dryad 传感器网络,以及 IQ FireWatch 瞭望塔。这些是厂商与运营方的数字,不是我们的。它们才是买方真正会做的比较,也是这里诚实的说法应当是在地面上省下的几分钟、而不是在卫星上省下的几小时的原因。
按 3 米/分钟的椭圆扩散、长宽比 3:1 计算。这是模型而非实测:真实火场会遇到河流、道路、降雨与扑救队伍。
NIGHTJAR 的目标:在自主的黎明与黄昏巡逻中,从起火到定位告警不足 90 秒。
看它如何找到火点一场在您的浏览器中仿真的自主巡逻。起火点随机出现;热成像足迹将其捕捉、确认、定位并环绕侦察,与工程仿真器中从起火到告警用时 0.4 到 17 秒的逻辑完全一致,巡逻目标为 90 秒以内。
来自 NASA 地球观测台(EONET)的开放自然事件流入行动地球仪,并被路由至为该类处置而设计的机型:活跃野火将指派 NIGHTJAR,泛滥河系将指派 BROCH。本页不会派出任何飞行器。选择事件即可查看配对。
获取中
未选择事件。配对显示哪型飞行器响应哪类危机。
正在获取数据。在首次获取完成之前,列表保持为空。NIGHTJAR 航迹仅为示意。
事件数据:NASA EONET(公有领域)。任务配对仅示意机队的任务适配。本页面不会派出任何飞行器。
这里的一切都关乎起火与告警之间的那几分钟,而其中大半花在开车去登山口的路上。CAIRN 是一个密封机巢,整个冬天驻守山上,收到触发即起飞。
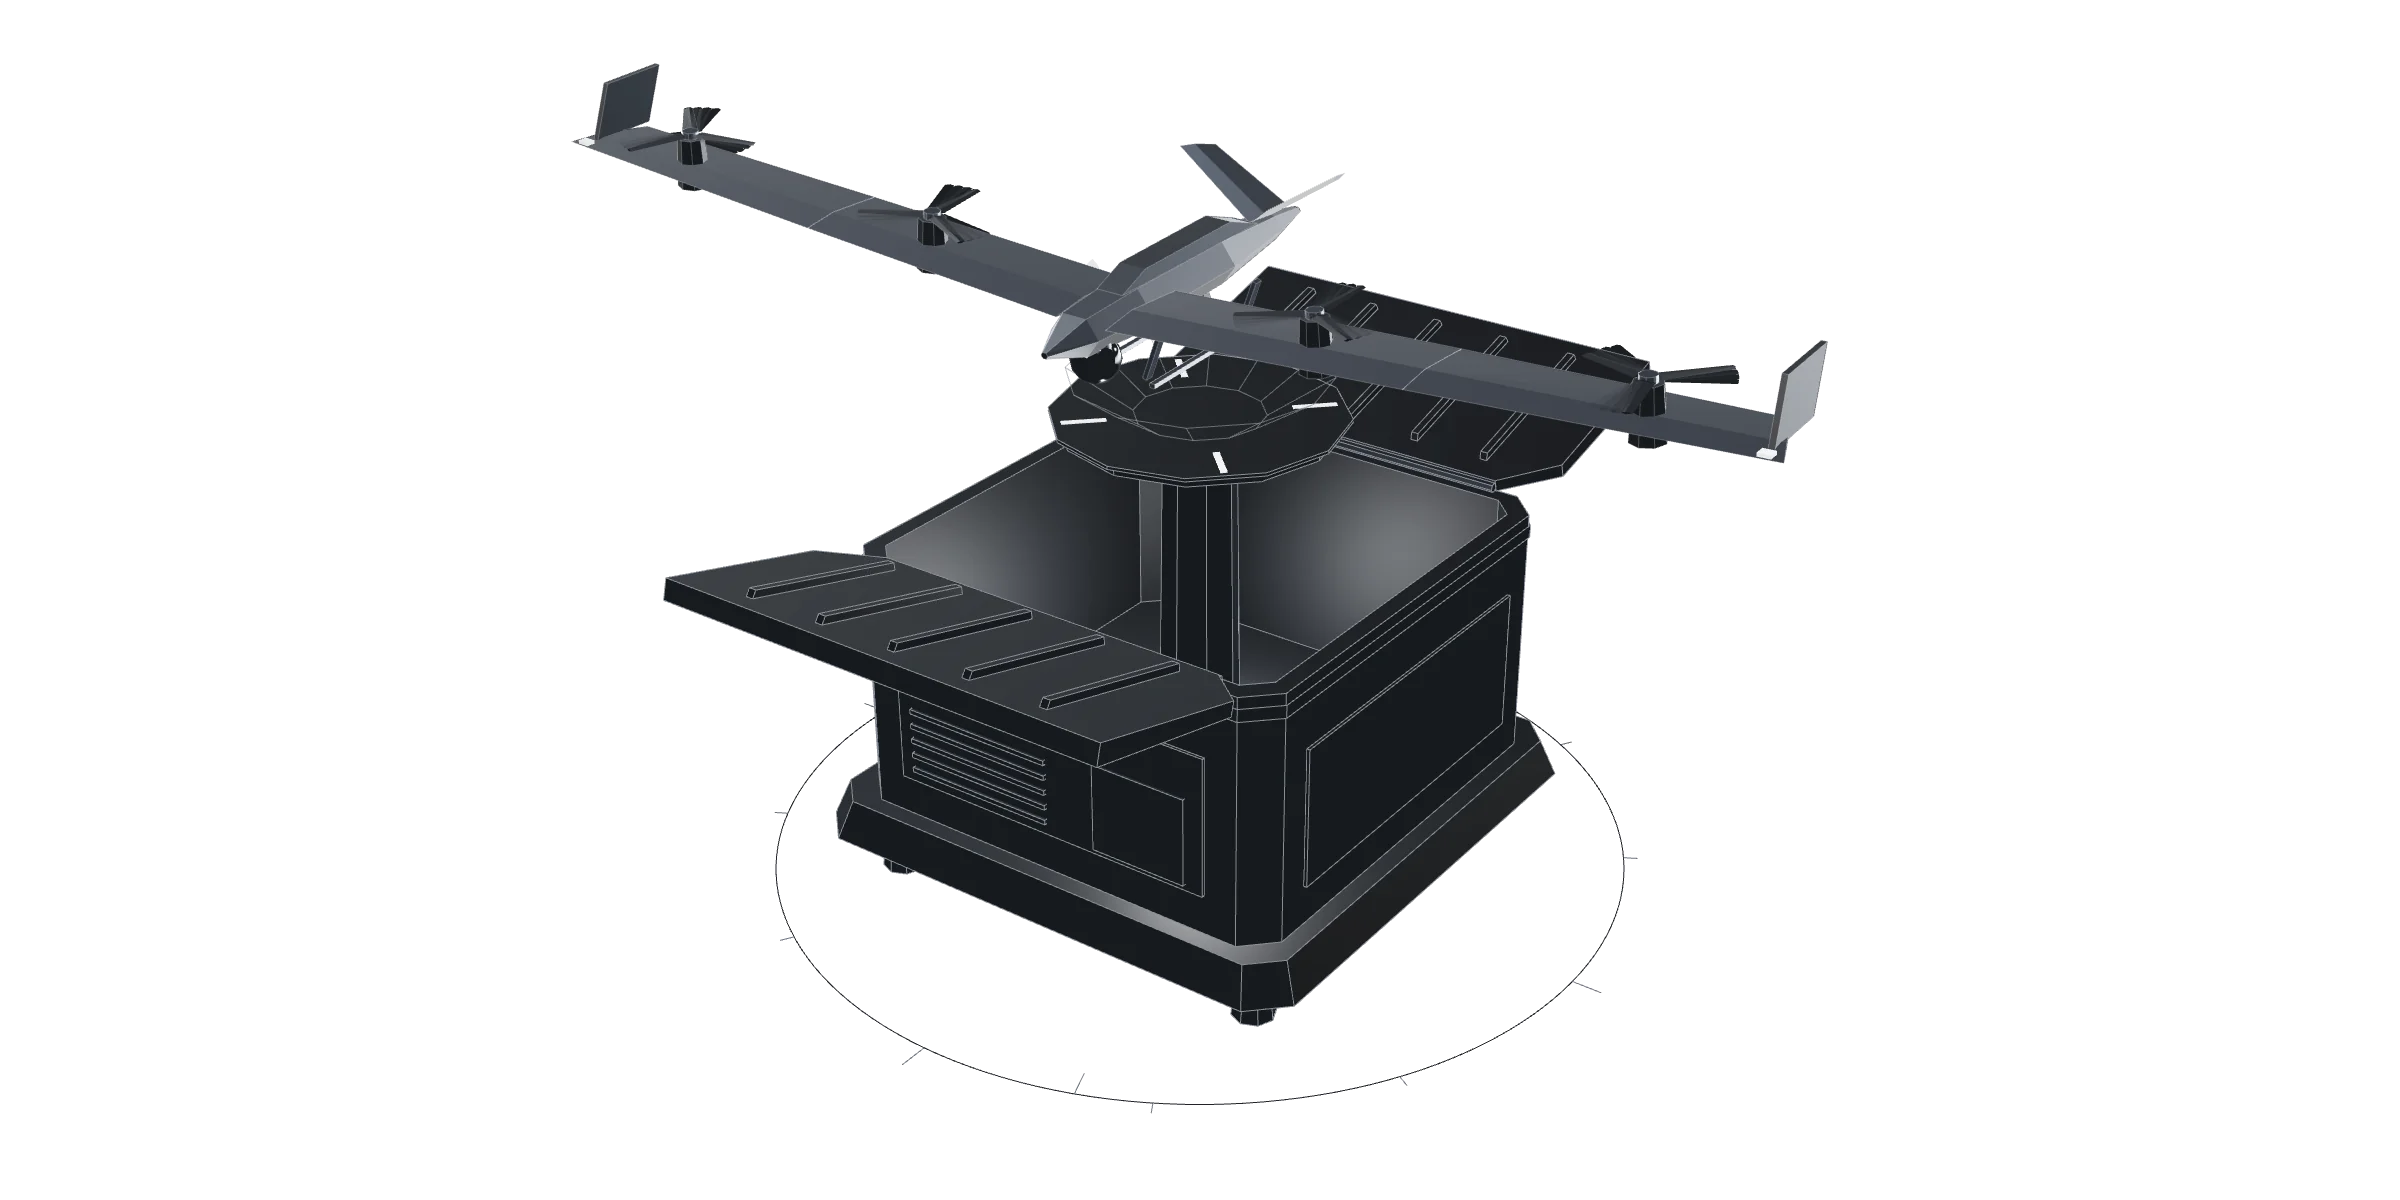
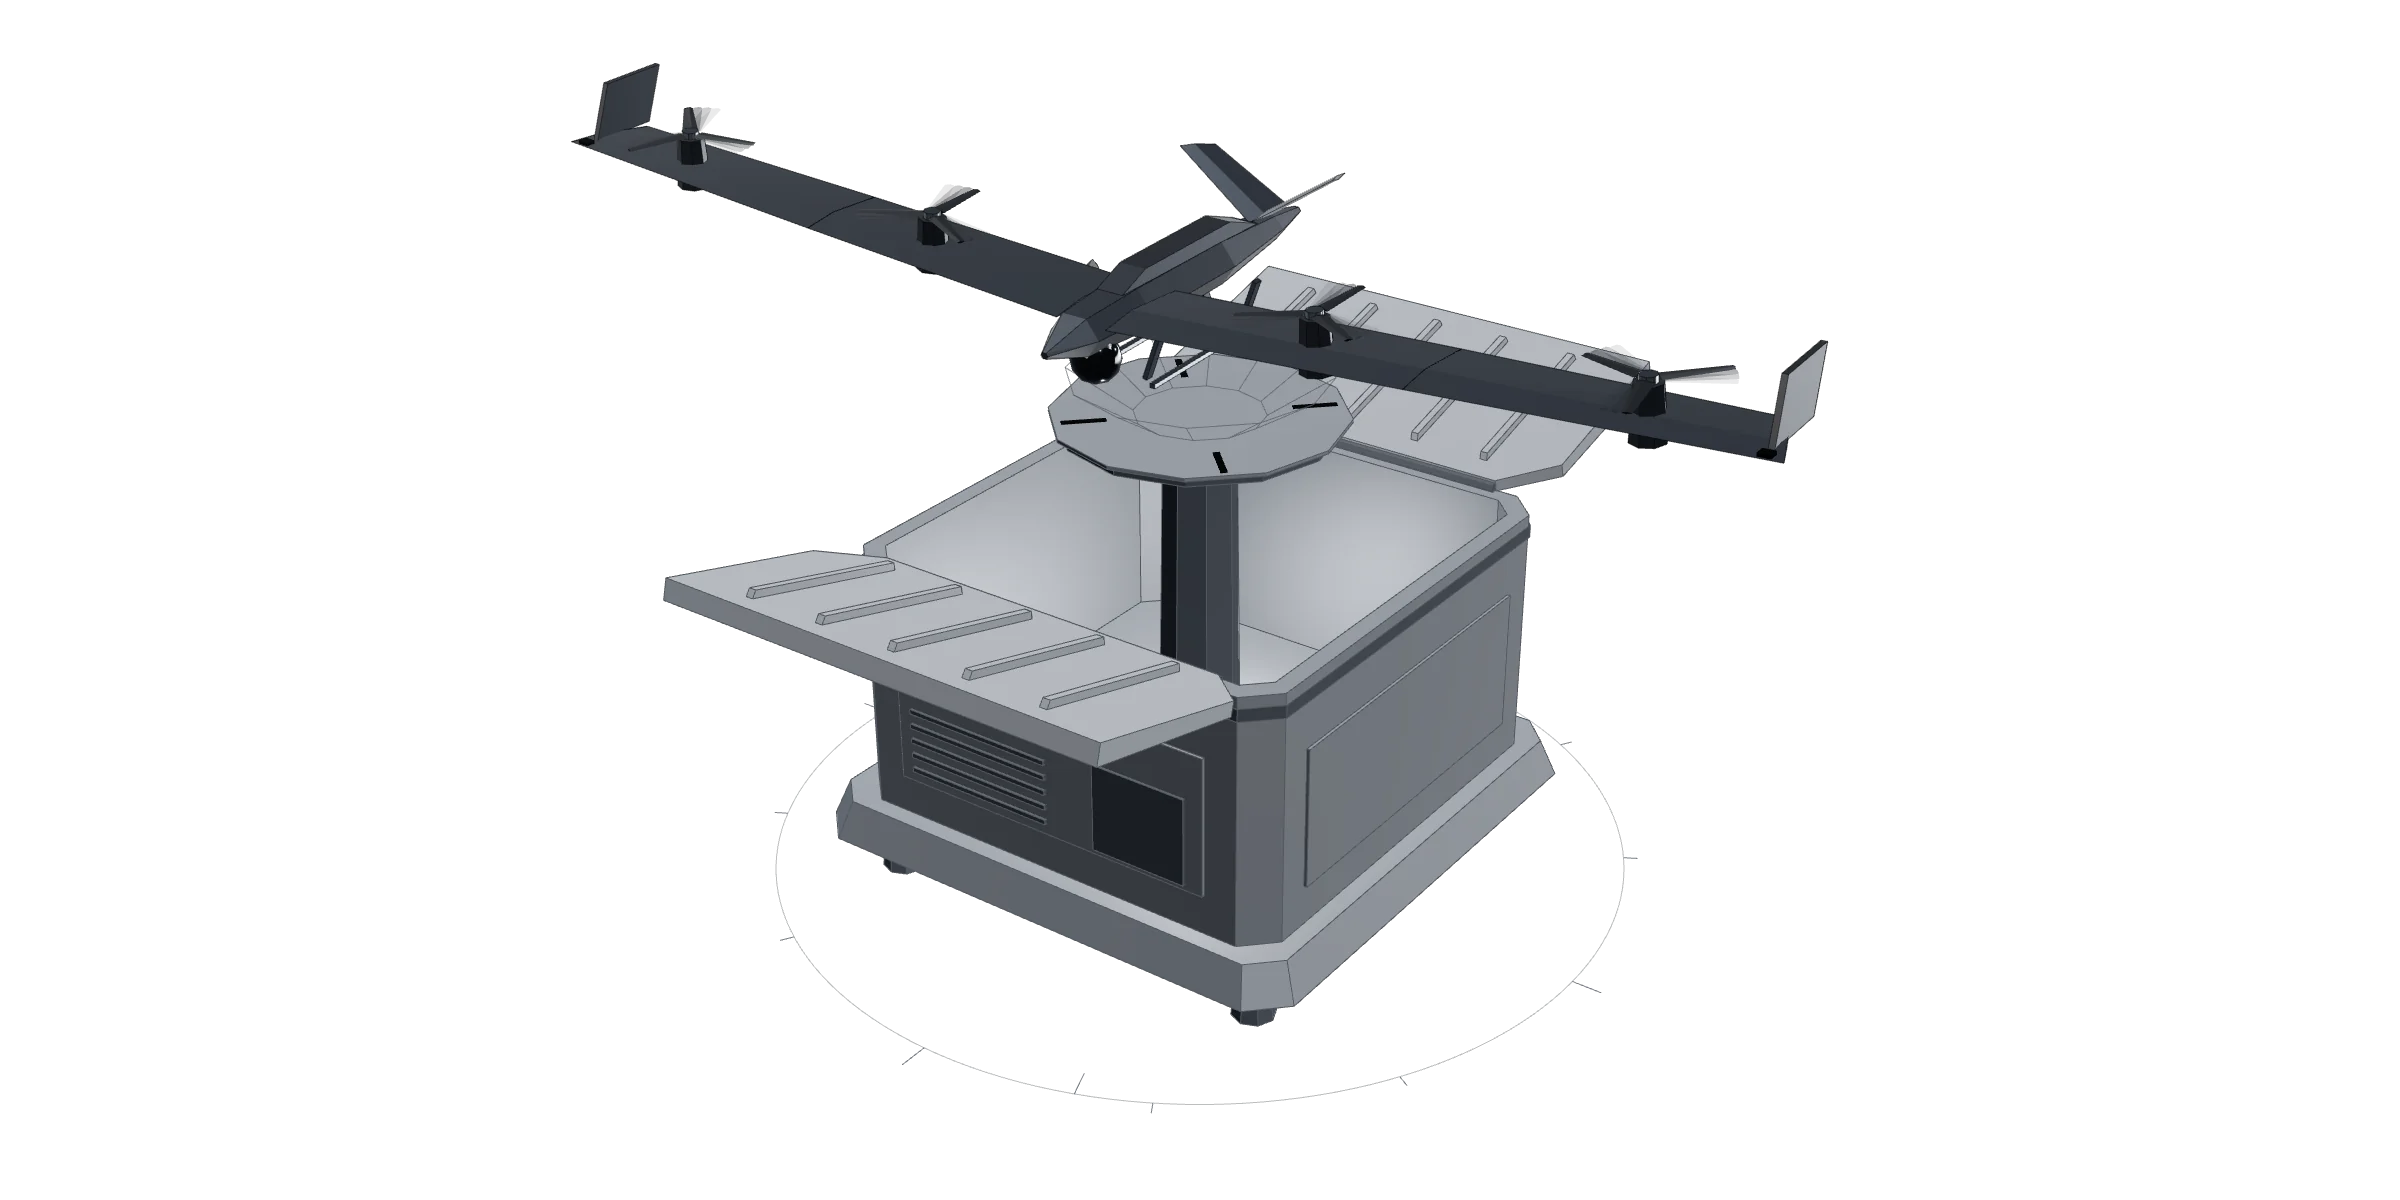
CAIRN 是概念研究。这里没有任何东西被制造或试飞过,模型只是对序列的程序化草图,而非硬件渲染。
拖动以旋转模型正在招募创始首席技术官(自主性 / 人工智能)以及各能力支柱领域的技术负责人。
在这一切成为自主栈之前,苏伊士的红海岸边有一只太阳锥尾鹦鹉。它会起飞,在水面上划出自己的弧线,再回到手上:盘旋、机动、返回,全凭本能。SIDRA 就是把这份本能做成工程。呼号:ARATINGA。

本页主张的每一项行为都可追溯到仓库中运行的一项检查,而运行计划从首飞起就按英国框架建设。
这些状态字面即是含义。
SIDRA 是一家总部位于格拉斯哥的早期创业公司,正将单一自主核心 CUSTOS 从仿真验证推向首飞,再推向野火早期预警、检测与环境任务领域的实际部署。我们正在与支持前沿硬件与气候韧性的投资者及合作伙伴洽谈。
上面的滚动是论证。这些是它背后的记录:逐一呈现的机体、驱动它们的技术栈、机巢、它们作业的土地,以及随工作推进写下的工程日志。